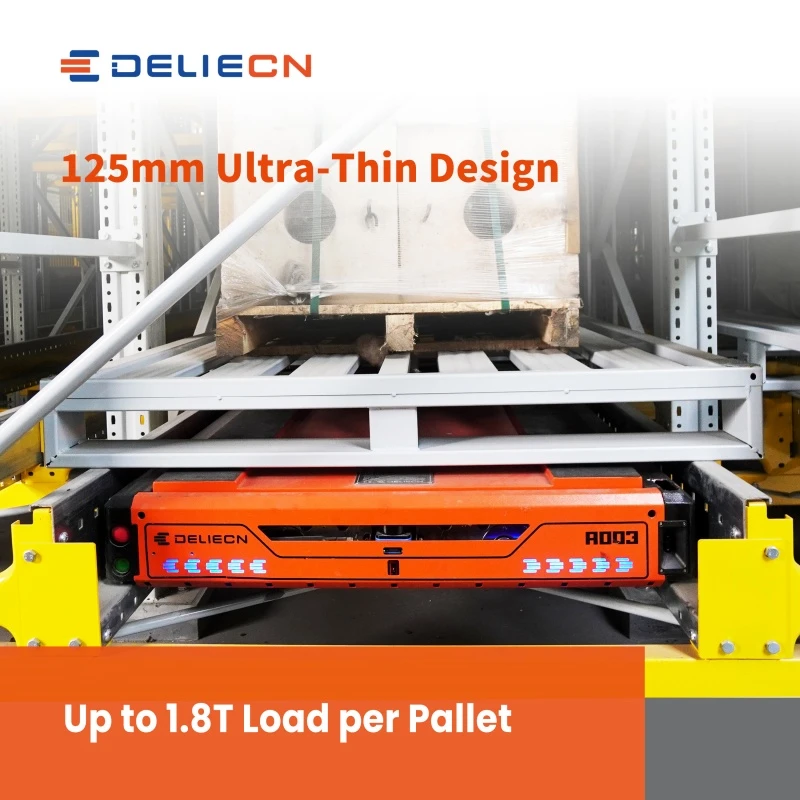
最新の自動倉庫では、トート四方向シャトルロボットは、高密度ストレージと効率的な注文処理にとって重要なソリューションとなっています。ただし、多くのお客様からよくある質問が 1 つあります。
「実際にどのようなソフトウェアが制御しているのかトート四方向シャトルロボット?」
よくある誤解は、倉庫管理システム (WMS) がロボットを直接制御しているということです。プロフェッショナルな自動倉庫アーキテクチャでは、WMS、WCSは異なる責任を持って連携します。
WMS は倉庫業務と在庫戦略を管理します。倉庫制御システム (WCS) はトート 4 方向シャトル ロボットと直接通信し、制御します。
1. トート四方向シャトルロボットを理解する
Tote Four-Way Shuttle Robot は、トートとカートンの取り扱いのために設計された自動保管および取り出しソリューションです。従来の双方向シャトル システムとは異なり、4 方向に移動できます。
- フォワード
- 後方へ
- 左
- 右
この柔軟な動きにより、高密度の保管と効率的なマテリアルハンドリングが可能になります。
典型的なアプリケーションには次のものがあります。
- 医薬品倉庫
- スペアパーツ倉庫
- 電子機器製造
- 電子商取引のフルフィルメント
- 精密製造
- コールドチェーンストレージ
アプリケーション要件に応じて、次のようなさまざまな構成を設計できます。
- トート四方向シャトルロボット
- デュアルステーショントート4ウェイシャトルロボット
- 保冷トートシャトルロボット
- トート双方向シャトルロボット
2. トート四方向シャトルロボットシステムのソフトウェアアーキテクチャ
完全なトート自動化システムは通常、次のアーキテクチャに従います。
ERP/MES → WMS → WCS → ロボット制御システム → トートシャトルロボット
各層には異なる役割があります。
3. WMS: 在庫および倉庫業務の管理
倉庫管理システム (WMS) は、ロボットの直接制御ではなく、倉庫レベルの管理を担当します。
その主な機能は次のとおりです。
- 在庫管理
- 注文管理
- ストレージ戦略
- バッチ管理
- タスクの生成
たとえば、注文を受け取ると、WMS は次のことを決定します。
- どのトートを回収する必要があるか
- 在庫がある場所
- どのタスクを優先すべきか
倉庫タスクを生成した後、WMS は WCS に指示を送信します。
WMS が管理する何をしなければならないのか, しかし、ロボットの動きを直接制御するわけではありません。

4. WCS: トート シャトル ロボットの直接コントローラー
倉庫制御システム (WCS) は、WMS と自動化機器の間のコア制御層です。
WMS からの倉庫タスクを実際のロボット コマンドに変換します。
WCS の主な機能は次のとおりです。
ロボットのスケジューリング
WCS は次のことを決定します。
- どのロボットが各タスクを実行するか
- タスクの優先度
- ロボットの動作シーケンス
マルチロボット システムの場合、以下に基づいてリソース割り当てを最適化します。
- ロボットの位置
- 現在のワークロード
経路計画と交通制御
複数のシャトル ロボットが同時に動作する可能性があるため、WCS は以下を管理します。
- ロボットのルート
- 位置調整
- 交通規制
これにより、密集した保管エリア内でのロボットの効率的かつ安全な動作が保証されます。
リアルタイムの機器監視
WCS は以下を継続的に監視します。
- ロボットの状態
- 位置情報
- バッテリー残量
- 通信状態
- アラームメッセージ
異常な状況が発生した場合、システムは問題を迅速に特定し、フィードバックを提供します。
5. 通信システム: すべてのコンポーネントの接続
信頼性の高い通信により、以下の間のシームレスなデータ交換が可能になります。
- WMS
- WCS
- トートシャトルロボット
- その他の自動化機器
リアルタイム通信を通じて、システムは次のことが可能になります。
- コマンドを送信する
- フィードバックを受け取る
- 機器の状態を監視する
- 複数のロボットを連携させる
6. インテリジェントなソフトウェア制御の利点
より高い効率
インテリジェントなスケジューリングとルートの最適化を通じて、ソフトウェア システムは不必要な移動を削減し、以下を改善します。
- 保管と取り出しの速度
- ロボット活用
- 倉庫スループット
より高い在庫精度
WMS はインベントリ情報を管理し、WCS は物理的な操作が正しく実行されることを保証します。
彼らは協力して次のことを達成します。
- 正確なトートの取り出し
- 正しい保管場所
- リアルタイムの在庫更新
- 手動エラーの削減
柔軟性と拡張性の向上
適切に設計されたソフトウェア アーキテクチャにより、システムは以下をサポートできます。
- より多くのロボット
- さまざまな倉庫レイアウト
- 今後のシステム拡張
7. 適切なソフトウェア ソリューションを選択するには?
Tote 4-Way Shuttle Robot システムを選択する場合、企業は以下を考慮する必要があります。
統合機能
ソフトウェアは以下との統合をサポートする必要があります。
- 既存のWMS
- ERP/MESシステム
- 生産ライン
- その他の自動化機器
リアルタイム制御機能
WCS は以下を提供する必要があります。
- 素早い応答
- 動的スケジューリング
- マルチロボット連携
- 設備監視
サプライヤーの能力
完全な自動化サプライヤーには、次の経験が必要です。
- ロボット開発
- WCS ソフトウェア開発
- システム統合
- プロジェクトの実施
8. DELIECN Tote 4ウェイシャトルロボットソリューション
DELIECN は、次のような統合されたトート自動化ソリューションを提供します。
- トート四方向シャトルロボット
- デュアルステーショントート4ウェイシャトルロボット
- 保冷トートシャトルロボット
- トートシャトルラッキング
- WMS/WCS ソフトウェア
- コンベヤおよび昇降システム
DELIECN は、自社開発の制御ソフトウェアと自動化テクノロジーを通じて、お客様が次のことを達成できるよう支援します。
- インテリジェントなロボットのスケジューリング
- 効率的な倉庫運営
- 正確な在庫管理
- 柔軟なシステム拡張
結論
Tote Four-Way Shuttle Robot は、単一システムではなく、多層ソフトウェア アーキテクチャを通じて制御されます。
- WMS は在庫と倉庫戦略を管理します
- WCS はロボットのスケジュールと実行を直接制御します
この連携により、Tote 4 ウェイ シャトル ロボットは、最新の自動倉庫で高効率、正確な動作、信頼性の高いパフォーマンスを実現できるようになります。