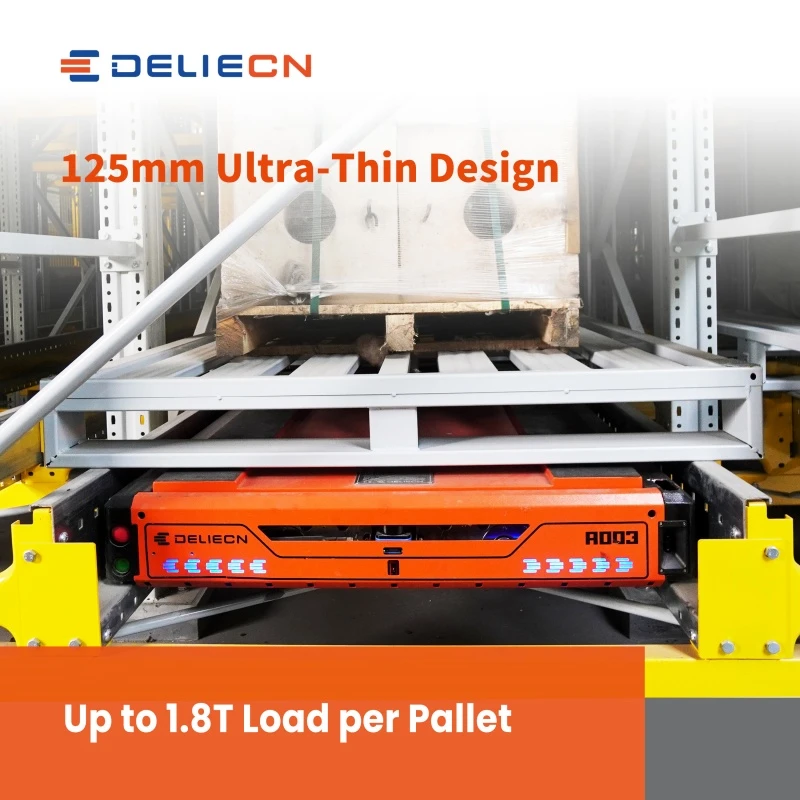
パレットシャトル自動倉庫に投資している企業にとって、保管容量は決定事項の一部にすぎません。
より重要な質問は次のとおりです。
毎日何千ものパレットが保管され、取り出された後、システムは正確、安全、確実に動作し続けることができるでしょうか?
あパレットシャトル倉庫は独立して動作する単一のロボットではありません。
これは、シャトル ロボット、保管ラック、パレット リフター、コンベア、WCS スケジューリング、および倉庫管理ソフトウェアを含む完全なシステムです。
本当の課題は、1 つのパレットを地点 A から地点 B に移動することだけではありません。
これにより、数十台のロボットが継続的にさまざまなタスクを処理し、重い荷物を輸送し、予期せぬ状況に対応し、長期にわたって安定した動作を維持できることが保証されます。
実際の倉庫用途から、パレット シャトルの信頼性はいくつかの要因によって決まります。
安定した機械設計:長期稼働の基盤
高密度のパレット保管場所では、シャトル ロボットが重い負荷の下で連続的に動作することがよくあります。
一般的なパレット シャトル ロボットは、最大で次の荷物を処理する必要がある場合があります。1,500kg。このような状況では、機械的信頼性が重要になります。
複雑な油圧構造に依存するソリューションと比較して、適切に設計されたパレット シャトル ロボットは、より直接的な機械伝達構造を使用します。
これにより、いくつかの実用的な利点がもたらされます。
- より安定した動力伝達。
- 作動油の漏れや汚染のリスクが少ない。
- 保守と点検が容易になります。
これは、お客様にとって、日常の運用に対する不安が軽減されることを意味します。
ロボットは、設置後の最初の数か月間だけ素早く動く必要があるわけではありません。長年にわたって保管と取得を繰り返した後でも、一貫したパフォーマンスを維持する必要があります。
モジュール式の機械設計により、メンテナンスも容易になります。
コンポーネントの検査または交換が必要な場合、エンジニアはシステム全体のトラブルシューティングに多大な時間を費やすことなく、影響を受けるモジュールを迅速に特定できます。
これは、予期せぬシャットダウンが生産や注文の履行に影響を与える可能性がある、24 時間 365 日稼働している倉庫にとって特に重要です。
位置決め精度: すべてのパレットが正しい位置に到達することを保証
測位精度はシステムの信頼性の一部にすぎませんが、依然として重要な基盤です。
高密度保管ラック内では、シャトル ロボットは手動調整なしで、割り当てられた保管場所に正確に到達する必要があります。
これを達成するために、パレット シャトル ロボットは通常、複数の位置決めテクノロジを組み合わせます。
エンコーダフィードバックにより、動作中のロボットの移動距離を監視します。
レーザー距離測定は追加の位置検証を提供し、システムが移動中に実際の位置を確認するのに役立ちます。
バーコード位置決めはラック内に固定基準点を提供し、ロボットが計画された保管座標に対してその位置を確認できるようにします。
これらの技術を組み合わせることで、シャトルロボットは安定した精度で保管と取り出し作業を繰り返すことができます。
ただし、位置決めだけでは倉庫のパフォーマンスが保証されるわけではありません。
ロボットは正しい場所に到着できますが、システム全体がスムーズに動作するように倉庫にはインテリジェントなスケジューリングが必要です。
WCS が複数のシャトル ロボットを調整する方法
倉庫の容量が増加するにつれて、顧客は通常、複数のシャトル ロボットを必要とします。
大型のパレット シャトル AS/RS には、同時に動作する数十台のロボットが含まれる場合があります。
この段階では、重要な質問が変わります。
複数のロボットが混雑を引き起こすことなく効率的に連携するにはどうすればよいでしょうか?
ここがWCSシステムのコントロールセンターとなります。
WCS は、個々のロボットに固定タスクを割り当てるのではなく、リアルタイム条件に基づいてフリート全体を動的に管理します。
システムでは次のことが考慮されます。
- ロボットの位置。
- 現在のタスクの優先度。
- ストレージレーンのステータス。
- 乗り換えステーションの利用可能性。
- パレットリフターの稼働状況。
たとえば、複数の入荷パレットが同時に到着した場合、WCS は倉庫全体の状況に応じて各タスクをどのシャトル ロボットが実行するかを決定します。
最も近いロボットが常に最良の選択であるとは限りません。
ロボットは物理的に近いかもしれませんが、乗り換えポイントが利用可能であるか、ルートが混雑していないため、別のロボットがより早くタスクを完了する可能性があります。
このタイプのインテリジェントなスケジューリングにより、複数のロボットが 1 つの調整されたシステムとして動作することができます。
1 台のシャトル ロボットに問題が発生するとどうなるでしょうか?
顧客にとって、システムの信頼性は通常の動作だけを意味するものではありません。
また、予期せぬことが起こったときにシステムがどのように反応するかについても重要です。
マルチロボットのパレットシャトル倉庫では、1 台のロボットに障害が発生しても、システム全体が停止するとは限りません。
1 台のシャトル ロボットが異常状態を報告すると、WCS は影響を受けた機器を特定し、未完了のタスクを他の利用可能なロボットに再配分できます。
メンテナンス担当者が問題に対応している間、倉庫は稼働を続けます。
この冗長性は、継続的な運用が必要な業界にとって特に価値があります。
たとえば、電池材料倉庫プロジェクトでは、パレットシャトルロボット 30台一緒に操作します。
課題は、単にロボットを追加することではありませんでした。
大量の車両をいかに連携させ、安定した物の流れを維持するかが鍵となった。
WCS スケジューリングを通じて、さまざまなロボットがリアルタイムの要件に従って保管、検索、および転送タスクを完了できます。
自動充電で連続稼働をサポート
継続的な運用には、信頼性の高いエネルギー管理も必要です。
パレットシャトルロボットは通常、自動充電をサポートしています。
システムは最小バッテリーしきい値を定義できます。
ロボットのバッテリーレベルが事前設定値に近づくと、システムは充電要求を送信するか、ロボットが充電位置に移動するようにスケジュールします。
これにより、電力不足による予期せぬ中断が回避されます。
倉庫の作業負荷に応じて充電プロセスを調整できます。
ピーク時には、ロボットは緊急のタスクを最初に完了し続けることができます。
需要が低い時間帯には、利用可能なロボットが充電操作を完了できます。
これにより、長時間稼働が必要な倉庫の安定稼働を実現します。
さまざまな動作環境で実証済みのパフォーマンス
パレット シャトル AS/RS の信頼性は、最終的には実際のアプリケーションによってテストされます。
電池材料倉庫では、シャトルロボット 30台ほぼ一緒に行動する40,000ポジションの自動倉庫。
このシステムは、重量が 1 トンを超える重いパレットを扱い、保管、取り出し、およびクロスレーン操作を管理するために WCS の調整に依存しています。
自動車の交換部品倉庫では、パレットシャトルロボット 14台連携して、数千の SKU による複雑な在庫管理をサポートします。
システムは、安定した動作を維持しながら、さまざまな保存および取得の優先順位に対応する必要があります。
冷蔵倉庫用途向け-25℃冷蔵倉庫プロジェクト、パレット シャトル ロボットは、機器の安定性がより難しい低温条件下で確実に動作する必要があります。
これらのアプリケーションは、パレット シャトル AS/RS が保管密度だけを重視しているわけではないことを示しています。
それは、さまざまな条件下でも継続的に実行できる、信頼性の高い倉庫運用を構築することです。
結論
信頼性の高いパレット シャトル AS/RS は複数の仕様に依存します。
位置決めテクノロジーにより正確な動作が保証されます。
重負荷でも安定したメカ設計です。
WCS を使用すると、複数のロボットが連携して作業できるようになります。
自動充電により連続稼働をサポートします。
これらの要素によって、倉庫が長期にわたって安全かつ効率的に運用できるかどうかが決まります。
パレットシャトルの自動化を評価している企業にとって最も重要な問題は、保管できるパレットの数だけではありません。
倉庫の要件が増大し続けている場合でも、システム全体が日常業務を一貫して処理できるかどうかが重要です。