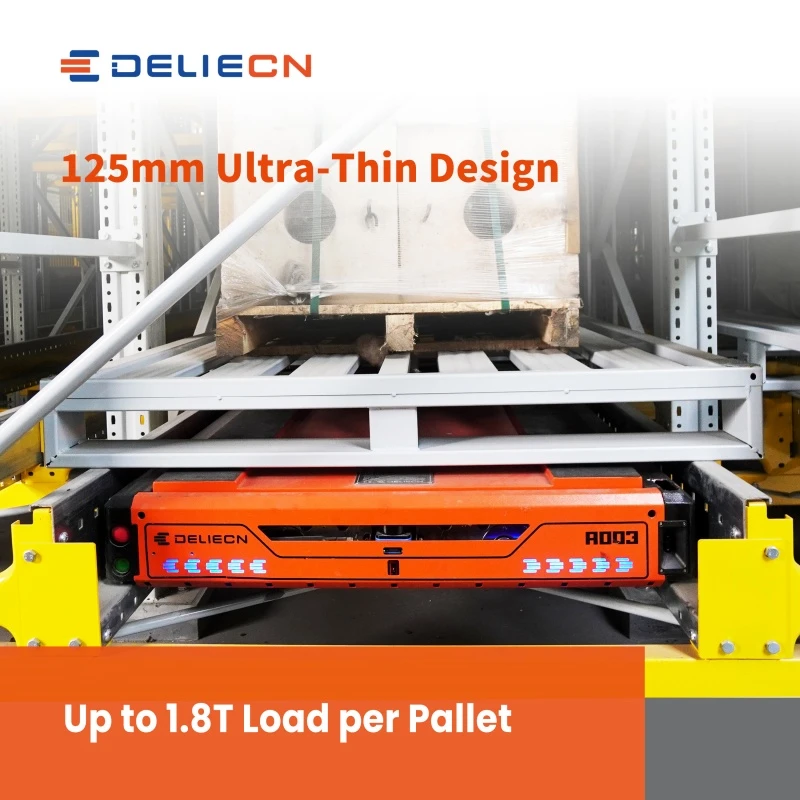
現代の倉庫保管と物流のダイナミックな状況の中で、トート型 4 方向シャトル ロボットがゲームチェンジャーとして登場しました。トート 4 方向シャトル ロボットの大手サプライヤーとして、私はこれらの優れた機械のトート配置の精度についてよく質問されます。このブログでは、トート 4 方向シャトル ロボットの精度に寄与する要因と、それが効率的な倉庫業務の観点から重要である理由を詳しく説明します。
トート 4 ウェイ シャトル ロボットを理解する
トートの配置の精度について説明する前に、トート 4 方向シャトル ロボットとは何なのかを簡単に理解しましょう。あトートフォー - ウェイシャトルロボットは、倉庫環境内で荷物を移動するために設計された自動マテリアルハンドリング装置です。前後左右の4方向に移動できるため、柔軟性が高く効率的な保管・取り出し作業が可能です。これらのロボットは、格子状の軌道システム上で動作し、さまざまな保管場所に簡単にアクセスできるようにします。
トートの配置の精度に影響を与える要因
1.測位技術
トートの配置の精度に影響を与える重要な要素の 1 つは、トート 4 方向シャトル ロボットで使用される位置決めテクノロジーです。シャトルは、光電センシング、エンコーダフィードバック、画像認識に基づく複合位置決め方式を採用しています。
光電センサーは、旅行や保管作業中に重要な位置、貨物の位置、基準点を検出するために使用されます。これらは、シャトルが正しい位置に到達したかどうか、およびピックまたは配置する前にトートが適切に位置合わせされているかどうかを識別するのに役立ちます。
エンコーダのフィードバックは、シャトルの移動距離、速度、移動ステータスに関するリアルタイムのデータを提供します。車輪の回転と走行変位を継続的に監視することで、シャトルの停止位置を正確に制御し、高速運転時の位置ずれを低減します。
画像認識は、保管システム内の視覚的なマーカー、トートの位置、または主要な基準点を識別することにより、位置決めの精度をさらに向上させます。これにより、シャトルは配置位置を確認し、必要に応じて正確な調整を行うことができます。
光電検出、エンコーダ制御、画像認識の組み合わせにより、トート 4 方向シャトル ロボットは安定した正確な位置決めを実現し、信頼性の高いトートのピッキング、ハンドリング、および自動保管システムへの配置を保証します。
2. 機械設計
トート 4 方向シャトル ロボットの機械設計も、トートの正確な取り扱いと配置に重要な役割を果たします。シャトルは調整可能なフォーク構造を採用しており、さまざまなサイズのトートバッグやカートンに適応します。
調整可能なフォークは、さまざまな荷物の寸法に柔軟に対応できるため、シャトルがトートをより正確にピック、運搬、配置するのに役立ちます。この構造により、各種規格容器との互換性が向上し、ハンドリング時の位置ズレのリスクが軽減されます。
さらに、シャトルのモジュール設計により、全体の構造がより安定し、メンテナンスが容易になります。フォークユニット、ドライブユニット、コントロールモジュール、センシングモジュールなどの主要コンポーネントを独立したモジュールとして設計できます。これにより、組み立て効率が向上し、メンテナンスが簡素化され、長期的な動作信頼性の確保に役立ちます。
調整可能なフォーク構造とモジュール式機械設計により、トート 4 方向シャトル ロボットは、自動保管システムにおいて、より安定したトートの取り扱い、より優れた荷重適応性、およびより高い配置精度を実現できます。
ロボットの車輪と駆動システムも重要です。優れた牽引力を備えた高品質ホイールと信頼性の高い駆動システムにより、ロボットはトラックに沿ってスムーズかつ正確に移動できます。ロボットの構造的完全性も別の要素です。剛性と安定した構造により、操作中の動きやたわみを最小限に抑えることができます。これは、トートを正確に配置するために不可欠です。


3. ソフトウェアと制御システム
トート 4 方向シャトル ロボットのソフトウェアと制御システムは、その動きを調整し、トートを正確に配置する責任を負います。制御システムは倉庫管理システム (WMS) から指示を受け取り、それをロボットの特定の動作に変換します。ロボットの位置、速度、向きをリアルタイムで監視し、必要に応じて調整を行って、トートが正しい位置に配置されるようにします。
高度なソフトウェア アルゴリズムを使用して、他のロボットの位置、保管スペースの可用性、タスクの優先順位などの要素を考慮して、ロボットの経路計画を最適化します。これらのアルゴリズムは、ロボットの移動時間と距離を最小限に抑えると同時に、トートが正確に配置されることを保証します。
トートの配置の正確さの重要性
1. 在庫管理
効率的な在庫管理には、トートを正確に配置することが不可欠です。トートを正しい場所に配置すると、在庫の追跡と管理が容易になります。倉庫管理システムは各トートの位置を正確に記録できるため、必要なときに商品を簡単に取り出すことができます。これにより、在庫監査に必要な時間と労力が軽減され、欠品や過剰在庫の防止に役立ちます。
2. スペースの利用
倉庫ではスペースは貴重なリソースです。トートを正確に配置することで、収納スペースをより効率的に使用できます。トートバッグを正しい位置に配置することで、倉庫をよりコンパクトかつ論理的に整理できます。これにより、倉庫の保管容量が増加し、追加の保管スペースの必要性が軽減されます。
3. 運用効率
トートを正確に配置することで、倉庫の全体的な運用効率も向上します。トートバッグが正しく配置されていれば、ピッキングと梱包作業に必要な時間が短縮されます。これにより、注文の処理が迅速化され、顧客満足度が向上します。さらに、トートを正確に配置することで、トートとその中身が損傷するリスクが軽減され、製品の交換や修理にかかるコストを節約できます。
高精度のトート配置のための当社のソリューション
トート四方向シャトルロボットのサプライヤーとして、当社はお客様に高精度のソリューションを提供することに尽力しています。私たちのデュアルステーショントート 4ウェイシャトルロボットは、レーザーやビジョンベースのナビゲーション システムなどの最新のナビゲーション テクノロジーを使用して設計されています。これにより、複雑な倉庫環境でも、正確な位置決めと正確なトートの配置が可能になります。
また、お客様の特定のニーズを満たすために、幅広いカスタマイズ オプションも提供しています。当社のロボットは、さまざまなサイズや重量のトートを処理できるように構成でき、当社のソフトウェアは既存の倉庫管理システムと統合するように調整できます。これにより、お客様は倉庫業務において最高レベルの精度と効率を達成できるようになります。
さらに、トレーニングや保守サービスなど、包括的なアフターサポートを提供します。当社の専門家チームは、お客様のあらゆる技術的な問題や質問をサポートし、トート型 4 方向シャトル ロボットが最高のパフォーマンスで動作し続けることを保証します。
結論
トートの配置の正確さは、現代の倉庫業務の成功にとって重要な要素です。精度に影響を与える要因を理解することで、 位置決め技術、機械設計、ソフトウェアおよび制御システムを活用して、高精度のトート配置を提供するソリューションを開発できます。当社のトート 4 方向シャトル ロボットは、今日の倉庫の要求を満たすように設計されており、信頼性が高く正確なパフォーマンスを提供します。
倉庫業務の効率と正確性を向上させたいとお考えの場合は、当社までお問い合わせください。トートフォー - ウェイシャトルロボットあなたのニーズを満たすことができます。当社の専門家チームは、お客様と協力して、お客様の特定の要件に適合するカスタマイズされたソリューションを開発する準備ができています。小規模の倉庫を運営している場合でも、大規模な配送センターを運営している場合でも、当社のロボットはお客様の目標達成を支援します。
参考文献
- 「自動マテリアル ハンドリング システム: 設計と運用」Jan Van Brunt 著
- 「倉庫自動化: テクノロジーとアプリケーション」マーク・ホワイト著