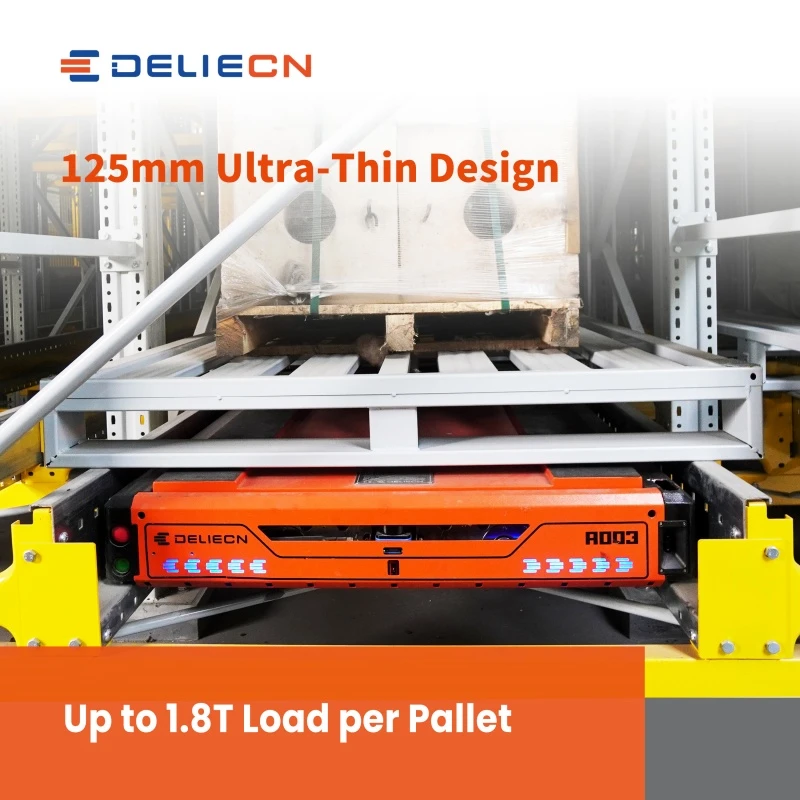
自動化は運用を簡素化するものであり、複雑さを増すものではありません
企業は、容量を増やし、注文サイクルを短縮し、手作業への依存を減らすために、自動保管および取り出しシステムに投資しています。
ただし、シャトル ロボット、リフター、コンベア、高密度ラックを設置しても、効率的な倉庫が自動的に構築されるわけではありません。本当の目的は、すべての機械を動かし続けることではありません。
これは、プロセス全体を通じて正確なデータを使用して、適切なパレットが適切な場所、生産ライン、または出荷ステーションに適切なタイミングで確実に到着するようにするためです。
このため、自動倉庫には WMS と WCS の両方が必要です。
ビジネス需要と実際の実行を結び付ける
WMS と WCS は異なる役割を果たしますが、それらの価値は連携することで生まれます。
WMS は倉庫を ERP および MES と接続します
ERP と MES には、すでに重要なビジネス情報が含まれています。
ERP は、発注書、販売注文、および在庫要件を生成する場合があります。 MES は、生産資材要求、完成品受領指示、改行タスクをリリースする場合があります。
デリセンWMSはこれらの要件を受け取り、倉庫業務に変換します。
それは以下を決定します:
- どの商品を受け取り、保管、転送、または発送する必要があるか
- どの在庫とバッチを使用する必要があるか
- どの保管場所が適切か
- どのタスクを優先すべきか
- 在庫レコードをいつ更新する必要があるか
また、WMS は確認された実行結果を ERP または MES に返し、一貫したデータに基づいて購買、生産、販売、倉庫の業務を支援します。
これは、顧客にとって、自動倉庫が独立したシステムではないことを意味します。それは完全なビジネスおよび生産プロセスの一部になります。
WCS自動化機器のコーディネート
WMS が倉庫タスクを作成すると、WCS は機器がそれをどのように完了するかを決定します。
パレット シャトル ASRS では、1 つのパレットの移動に複数のデバイスが関与する場合があります。
- インバウンドコンベアまたはアウトバウンドコンベア
- パレットリフター
- あシャトルロボット
- 乗換駅
- 保管システム外部の追加の処理装置
DELIECN WCS は、これらのデバイスを 1 つのマテリアル フロー プロセスとして調整します。
利用可能な機器を割り当て、タスクの順序を管理し、乗り換えポイントを調整し、複数のデバイスが同じルートやリフトをめぐって競合するのを防ぎます。
目的は単にロボットの速度を上げることではありません。機器間の待ち時間を減らし、システム全体のスループットを向上させるためです。
パレットシャトル ASRS での仕組み
完成したパレットが生産から自動倉庫に入る場合を考えてみましょう。
1. MES または ERP がビジネス要件を作成します
MES が完成品の保管準備ができたことを報告するか、ERP が受信注文を WMS に送信します。
2. WMS が在庫を決定します
WMS は、製品、パレット、バッチ、在庫情報を検証します。倉庫のルールと利用可能な容量に応じて、適切な保管場所を選択します。
3. WCS は物質的な移動を組織します
WCS は搬送タスクを受け取り、コンベア、パレット リフト、シャトル ロボットを調整します。
これにより、各パレットの搬送が開始される前に、次の機器の準備が整っていることが保証されます。
4. 物理的なタスクが確認されました
シャトルがパレットを割り当てられた場所に保管した後、結果が WMS に返されます。
WMS は在庫レコードを更新し、確認されたステータスを ERP または MES に送り返します。
同じロジックで、パレットの取得、生産補充、社内転送、および出荷をサポートします。
これにより、1 つの連続したプロセスが作成されます。
業務命令→倉庫決定→設備調整→現物実行→データ確認
顧客が機器の自動化以上のメリットを得られる理由
ロボットの速度だけに頼らずにスループットを向上
マルチロボット パレット シャトル システムでは、より高速なロボットを追加してもすべてのボトルネックが解決されるわけではありません。
複数のロボットが同じリフトまたはコンベアを待機している場合、システムのスループットは制限されたままになります。
DELIECN WCS は、シャトル ロボット、リフト、コンベアが正しい順序で動作するように、共有リソースと並行タスクを調整します。これにより、お客様は設置された機器からより多くの出力を得ることができます。
より信頼性の高い在庫精度
すべてのパレットの移動はシステムが生成したタスクに従い、物理的な実行後に確認されます。
WMS は、手動更新ではなく、実際のタスクの完了に基づいて、パレットの位置、在庫ステータス、バッチ、倉庫記録を維持します。
これにより、在庫の置き忘れが減り、生産供給と注文履行のためのより明確な基盤が提供されます。
より高速な例外処理
タスクが中断された場合、顧客は次のことを知る必要があります。
- どのパレットが影響を受けるか
- どの設備が停止したのか
- タスクのどの部分が完了したか
- 在庫がすでに更新されているかどうか
DELIECN WCS は、機器とタスクのステータスを視覚的に監視し、オペレーターが影響を受けるプロセスをより迅速に特定できるようにします。
WMS は対応する在庫とビジネス ステータスを保持するため、リカバリ中に重複したタスクや誤った記録が発生するリスクが軽減されます。
ビジネスの成長に応じた拡張の容易化
パレット シャトル倉庫は、限られた数のロボットで開始され、スループットが増加すると拡張される場合があります。
WMS はビジネス プロセスを管理し、WCS は機器の実行を管理するため、ERP や MES を必要とせずに機器レベルの詳細を管理することなく、追加のシャトル ロボット、リフト、コンベア、または保管ゾーンを導入できます。
この階層構造により、お客様は段階的な投資と将来の拡張に向けたより明確な道筋を得ることができます。
DELIECN WMS および WCS
DELIECN は、自動倉庫ソリューションの一部として WMS と WCS を提供します。
DELIECN WMS は以下をサポートします。
- 入庫、保管、棚卸、転送、補充、ピッキング、出荷業務
- バッチ、有効期限、品質、トレーサビリティの管理
- ERP、MES、SAP、TMS、OMS との統合
- ウェブおよびアプリベースの倉庫業務
- プライベート展開とデータアクセス制御
DELIECN WCS 座標:
- パレットおよびトートシャトルロボット
- パレットおよびミニロードスタッカークレーン
- ミニフライボックス
- リフターおよびコンベア
- AMR、AGV、RGV
- 仕分け搬送装置
- マルチタスクのスケジューリングと機器の相互作用

DELIECN は倉庫ソフトウェアとコア自動化機器の両方を開発しているため、システム インターフェイス、制御ロジック、および機器のワークフローを、切り離されたコンポーネントとして組み立てるのではなく、1 つのソリューションとして計画できます。
これがトヨタのスペアパーツ倉庫にもたらしたもの
トヨタのスペアパーツ倉庫は、いくつかの保管ゾーンと取り扱いゾーンにわたって約 45,000 の SKU を管理しています。
大型部品分野では、DELIECN は以下を備えたパレット シャトル ASRS を導入しました。
- 約3,091のパレットロケーション
- 14パレットシャトルロボット
- パレットリフター4台
- コンベヤインターフェース
- 統合された WMS と WCS
WMSは、トヨタのTOPSS販売システムと上流の倉庫プラットフォームに接続されました。入荷、保管、在庫、補充、取り出し、および発送の要件を管理しました。
WCS はシャトル ロボット、リフター、コンベアを調整しました。複数のロボットが共有フリートとして動作し、需要と機器の可用性に応じてタスクを割り当てることができます。
より広範なマルチゾーン自動化プロジェクトの一環として、統合倉庫ソリューションは、トヨタの供給サイクルを 8 日から 2 日に短縮するのに役立ちました。
この結果は、1 つのロボットや 1 つのソフトウェア プラットフォームだけから得られたものではありません。これは、ビジネス システム、倉庫の意思決定、自動化された機器を 1 つの調整されたプロセス内で接続することから生まれました。
WMS と WCS の真の価値
WMS は、すべての倉庫タスクが正しいビジネス要件をサポートしていることを保証します。 WCS は、すべての自動デバイスがそのタスクに向けて効率的に動作することを保証します。
これらを組み合わせることで、自動化機器が完全な倉庫業務に変わります。
LinkedIn で DELIECN をフォローすると、自動倉庫プロジェクトや社内物流に関する洞察がさらに広がります。